۱. د پیچلو کاري ټوټو سره تطابق وکړئ او د ویلډینګ لړۍ پراخه کړئ
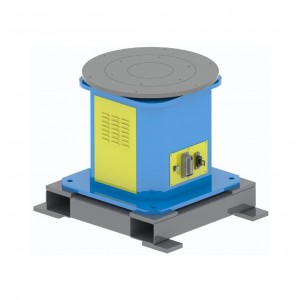
د لویو یا پیچلو کاري ټوټو لپاره لکه د فولادو پلیټ چوکاټونو او ساختماني ماشینونو بالټونو لپاره، موقعیت ورکونکی د کاري ټوټو څرخوي او ژباړي، روبوټ سره مرسته کوي چې په 'ړندو ځایونو' لکه داخلي اړخونو او کونجونو کې ویلډونو ته ورسیږي. کله چې د MA1400 په څیر اوږد لاسرسي لرونکي روبوټونو سره جوړه شي، دا کولی شي د اضافي اوږد یا درنو کاري ټوټو لپاره 'یو ځل کلیمپینګ، بشپړ موقعیت ویلډینګ' ترلاسه کړي، د بیا ځای پرځای کولو غلطۍ کموي.
۲. لاسي مداخله کمه کړئ، موثریت ښه کړئ او خوندیتوب ډاډمن کړئ
د ورک پیس د بار بار لاسي سمونونو ته اړتیا نشته، چې د 'اتوماتیک موقعیت او دوامداره ویلډینګ' فعالوي، چې د بیچ تولید کې د ویلډینګ موثریت 30٪ - 50٪ زیاتوي. موقعیت ورکوونکی د خوندیتوب خنډونو سره په همغږۍ کې کار کوي ترڅو د لوړ تودوخې ویلډونو او آرک رڼا سره د انسان تماس مخه ونیسي، د خوندیتوب خطرونه کم کړي او د ویلډینګ کیفیت سره د آپریټر مداخله کمه کړي.
۳. د څو سناریوګانو سره تطابق وکړئ، انعطاف منونکي تولید ته وده ورکړئ
د یاسکاوا روبوټونه د TIG/MIG/MAG پروسو ملاتړ کوي او د سرو یا هیدرولیک موقعیت ورکوونکو سره جوړه کیدی شي. کله چې المونیم یا سټینلیس سټیل ویلډینګ کوئ، موقعیت ورکوونکی په ټیټ سرعت سره په اسانۍ سره ګرځي پداسې حال کې چې روبوټ په ریښتیني وخت کې تنظیم کیږي، د تودوخې خرابوالی کموي. کله چې د ورک پیس ډولونه بدل کړئ، موقعیت ورکوونکی په چټکۍ سره فکسچر بدلوي، او روبوټ کولی شي پروګرام ته د تطبیق لپاره زنګ ووهي، پرته له دې چې د کار سټیشن پراخه تنظیمات ترسره کړي.